奥里导航: 面向视障人士的无障碍导航软件
由北京中学国际部学生团队自 2024 年发起的 Orinav 奥里导航项目,是一项面向视障人士户外独立出行的无障碍科技项目。项目将路线导航与环境识别结合在一款手机应用中,为视障用户提供路线规划、点钟方向提示、障碍物识别、过街辅助、交通信号识别、物体识别等功能,并针对屏幕阅读器用户重新设计了导航界面与反馈方式。经过持续研发和多轮用户体验,奥里导航目前已在 iOS 和 Android 平台发布,累计服务超过 700 名用户,覆盖中国、荷兰、英国、埃及和美国。
从最早的 Beacon 原型,到后来的 BeaconNext,再到今天的奥里导航,项目团队始终围绕视障人士在真实道路上的出行需求开展研究和开发。团队先后完成文献研究、视障用户访谈、软件研发和真实道路实地研究,并在清华大学无障碍发展研究相关团队的长期指导下不断完善项目。奥里导航也先后走入国内外无障碍活动、媒体报道和学术研究,希望让智能手机在视障人士独立出行中发挥更大的作用。
项目背景与初衷
项目团队对无障碍问题的关注始于真实生活中的观察和交流。2023 年,团队成员在日本接触到面向视障人士设置的无障碍交通信号,由此开始关注不同城市在无障碍出行设施上的差异。2024 年暑假,在长期辅导盲人高中生学习英语的过程中,团队进一步了解到视障人士在求学、就业和日常生活中遇到的出行困难。独立到达学校、工作地点和公共场所,是视障人士参与社会生活的重要基础,户外导航也由此成为团队重点关注的问题。
视障人士目前常用的户外出行工具包括盲杖、导盲犬和手机导航软件。盲杖能够帮助使用者了解近距离的道路情况,手机地图则能够规划路线和提示转弯。真实步行还需要不断判断身体朝向、前方障碍物、过街位置和交通信号等信息。对于明眼人而言,这些环境信息通常可以直接通过视觉获得;对于视障人士而言,不同信息往往分散在不同工具和感官判断中,使用者需要在行走过程中自行整合。
为进一步了解相关问题,团队系统阅读了国内外视障导航研究,并对已有技术方案进行分类和比较。Real 与 Araujo 等研究将视障导航分为宏观导航和微观导航:宏观导航主要负责定位、路线规划和方向指引,微观导航主要负责识别障碍物、道路和周围环境。团队进一步研究了 SUBE、CyARM、DeepNAVI、Tyflos、Drishti、TARSIUS、ENVISION 等具有代表性的项目,发现许多系统集中解决其中一类任务;同时覆盖两类任务的研究则常常依赖专用穿戴设备、蓝牙标签、外置摄像头或其他预先部署的设施。
在文献研究之外,团队还持续与视障人士开展访谈。早期研究先完成了多次深入访谈,随后又扩大开放式交流范围,并听取无障碍领域从业者的意见。用户提出的问题十分具体:导航软件能够把人带到建筑附近,却仍可能无法找到真正的入口;普通的左转和右转提示无法说明身体最终应该朝向哪个角度;交通灯识别容易受到手机方向和光线影响;较长的语音播报还会占用使用者原本用于判断车辆和周围环境的听觉。
这些访谈逐渐确定了项目的设计方向。奥里导航需要在一部手机上同时承担路线导航和环境识别,减少使用者在多个软件之间切换的操作;导航提示需要简洁,并把需要立即处理的信息放在更高优先级;方向提示需要符合视障人士熟悉的表达习惯;环境信息则需要根据距离和场景采用语音、音效与触感等不同方式呈现。项目也由此把安全性、成本、易用性和出行效率作为长期关注的四项基本要求。
从 Beacon 到 Orinav
奥里导航最早的原型名为 Beacon。2024 年秋季,团队开始尝试把路线导航、障碍物识别和交通信号识别放进同一款手机应用,并以这一原型参加 Conrad Challenge。早期版本帮助团队确认了项目方向,也暴露出地图导航、识别准确度和代码结构方面的问题。随着功能不断增加,原有架构越来越难以支持后续开发,部分识别功能在复杂道路环境中的表现也需要进一步改善。
2025 年春季,在一次原型展示后,团队决定重新开发整个系统。同年 4 月,项目在清华大学无障碍发展研究相关老师的指导下以 BeaconNext 重新启动。团队重新组织代码架构,接入 Mapbox 等地图服务,修改导航逻辑和无障碍界面,也重新设计了环境识别功能之间的配合方式。随着系统逐渐成熟,项目正式采用 Orinav 奥里导航这一名称,并开始进入更大范围的用户体验与实地研究阶段。
这次重新开发也让团队进一步认识到,视障导航中的不同功能需要围绕同一段行程协同工作。交通灯识别需要了解用户是否已经接近过街位置,障碍物提醒需要根据实时距离快速反馈,方向提示则需要结合当前位置和下一段道路方向。奥里导航因此采用模块化架构,将系统分为宏观导航、微观导航和信息输出等部分,再由不同功能根据当前位置和导航阶段自动配合。
项目研发过程中,用户反馈一直参与功能修改。团队根据视障用户的实际使用习惯调整导航播报频率、方向表达和触感反馈,也持续增加新的道路信息。经过多轮迭代,奥里导航逐渐从早期竞赛原型发展为能够公开使用的应用,并继续根据真实道路中的问题更新功能。
核心功能与技术设计
路线导航与方向提示
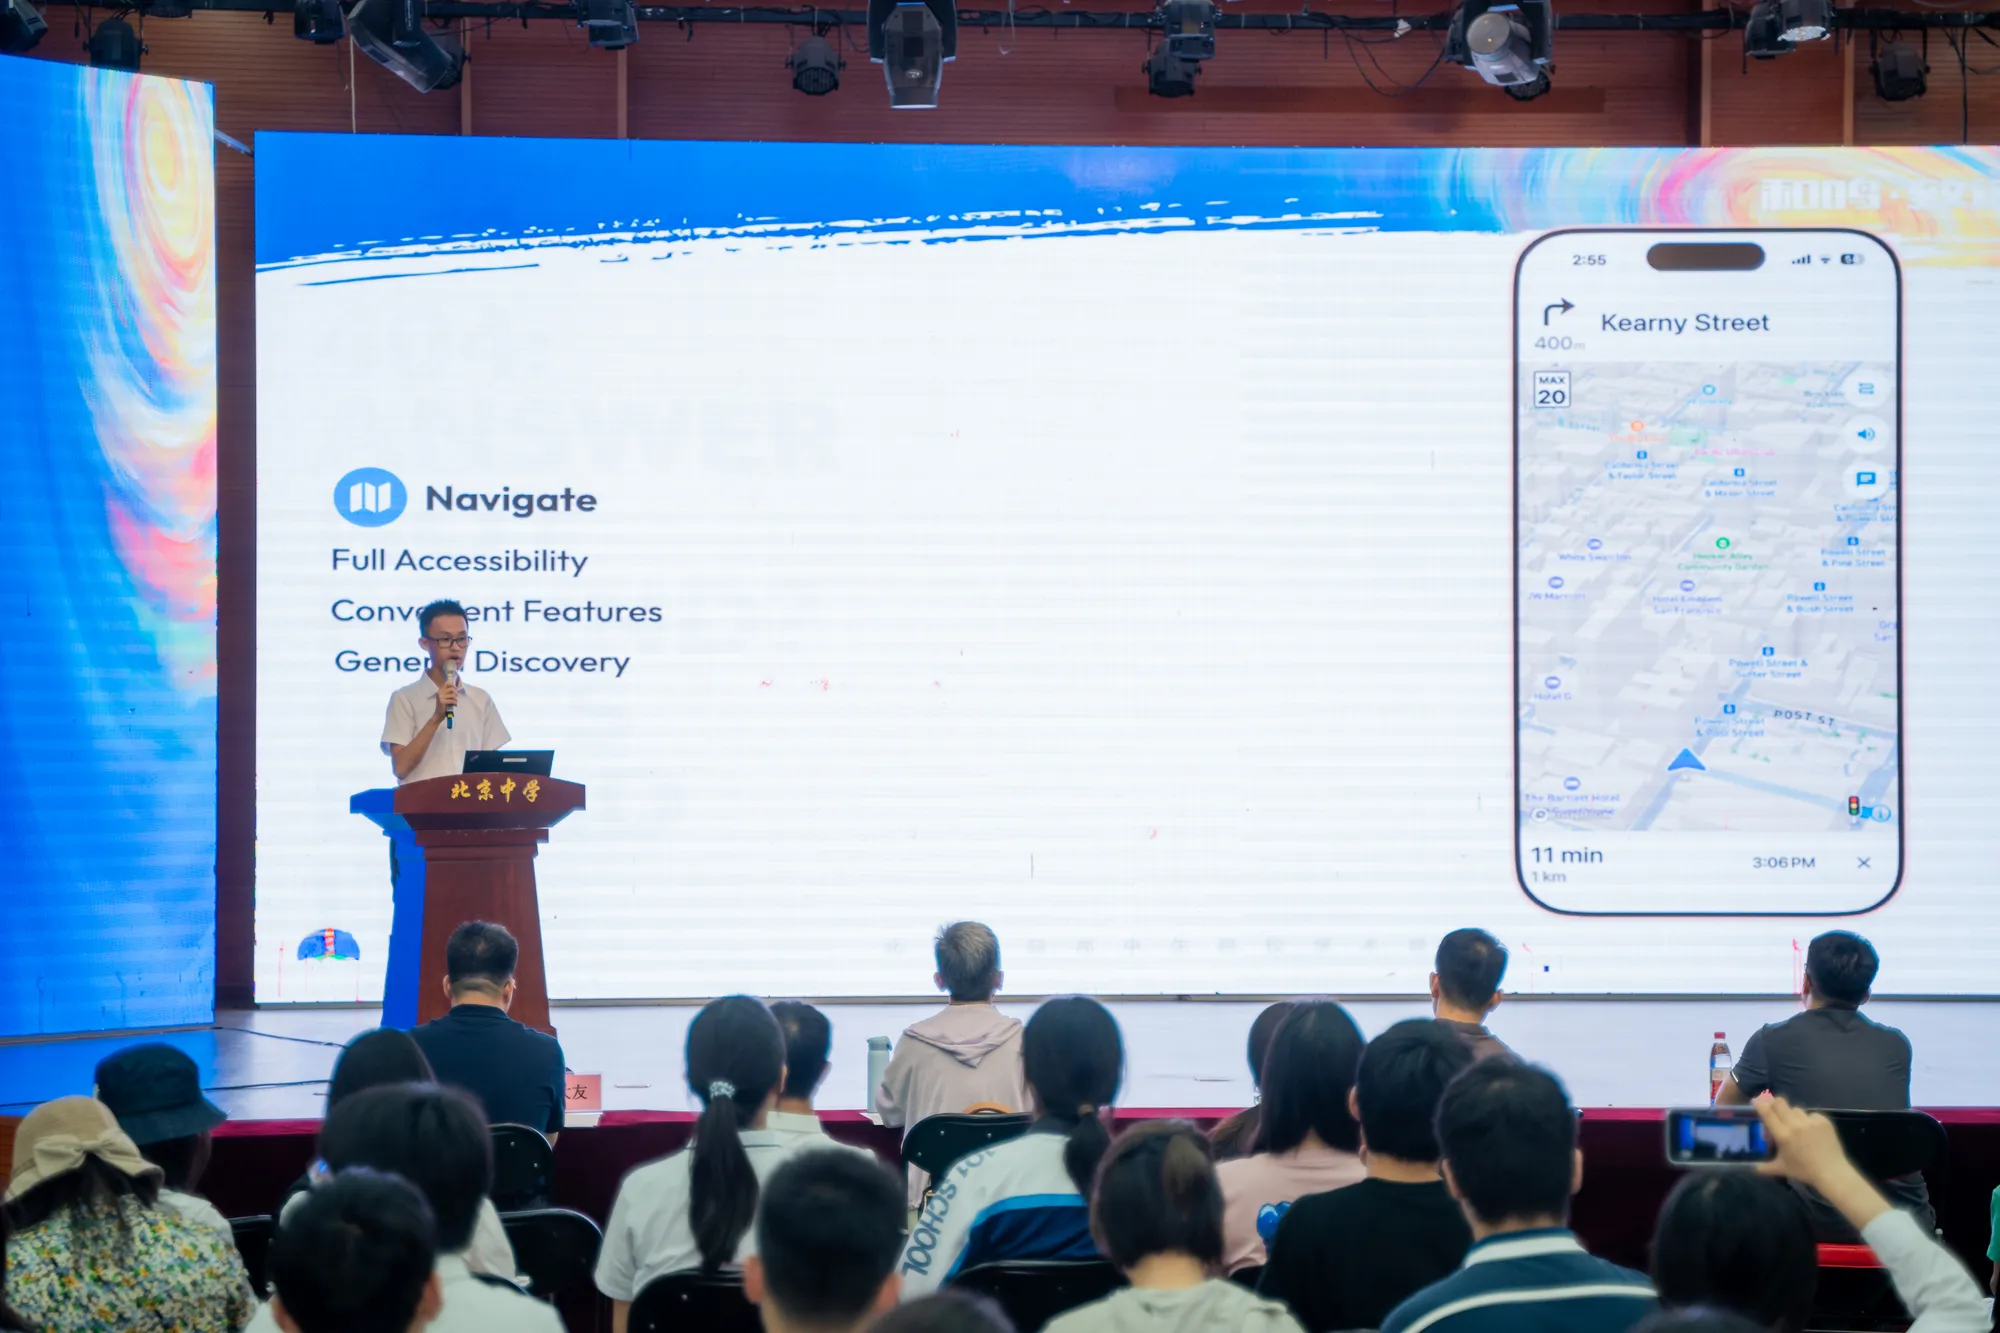
奥里导航的宏观导航负责目的地搜索、路线规划和步行过程中的连续指引。在中国大陆地区,系统接入腾讯地图等地图服务;国际版本则结合 Mapbox 等服务获取路线。考虑到传统交互式地图对屏幕阅读器用户操作较为复杂,奥里导航默认采用更加直接的文字和语音界面,持续播报当前位置、剩余距离和下一步动作,让用户能够减少对可视地图的依赖。
用户访谈显示,视障人士在道路环境中容易因为车辆声和其他环境声音错过一次导航播报。奥里导航因此提高关键指令的重复频率,研究版本默认每隔约 10 米提供一次简短更新,用户也可以自行调整间隔。后续重复提示会缩短内容,只保留当前需要执行的动作;用户还可以摇动手机,快速重听当前位置和导航信息。后续版本进一步加入步数提示和语音搜索,让用户能够直接了解距离下一次转向还需要行走多少步。
方向判断是奥里导航较早形成的特色功能。普通导航通常使用左转和右转描述方向,在不规则路口中,这类提示很难说明最终应该面向哪里。团队根据用户访谈和相关研究采用点钟方位,把使用者当前朝向设为 12 点,再根据目标道路的方向计算相对位置。例如,当目标位于身体右侧约 90 度时,系统会提示朝向 3 点钟方向。用户调整身体方向后,系统持续更新方位,并在方向基本对齐后给予提示。
障碍物与环境识别
奥里导航的微观导航负责提供眼前道路和周围环境信息。当用户举起手机时,系统调用后置摄像头,并在支持的设备上读取 LiDAR 或红外深度信息。研究版本会在摄像头画面中央选取一个可调节区域,根据区域内的深度数据判断前方障碍物距离。为了减少异常深度值的影响,算法采用第五百分位深度作为主要判断依据。
当障碍物进入约 2 米范围后,系统会根据距离提供不同强度的音效和触感反馈。距离越近,提示越明显。团队选择这种方式,是因为障碍物信息需要较快反馈,较长的语音播报容易延迟用户反应。当前版本还增加了障碍物密集区域提示,让用户能够提前了解前方道路的大致情况。
奥里导航也提供常见物体识别。研究版本使用在 COCO 数据集上训练的 YOLOv8 模型识别周围物体,并按照画面中的目标大小安排播报顺序。默认情况下,系统会播报面积最大的 3 个目标,用户可以自行调整数量。障碍物提醒主要用于判断前方物体距离,物体识别则进一步说明周围出现了什么。
过街辅助与交通信号识别
过街是视障人士户外导航中较为复杂的场景。奥里导航先结合当前路线和 OpenStreetMap 道路数据判断用户是否即将进入过街区域,再提醒用户举起手机识别交通信号。这样,交通灯识别能够在用户真正需要过街信息时自动启用,减少持续开启摄像头带来的操作负担。
研究阶段的交通灯识别采用在 ImVisible 数据集上训练的 LytNet 神经网络。项目记录显示,红灯识别的 precision 达到 0.98,recall 为 0.96;绿灯识别的 precision 为 0.95,recall 同样达到 0.96。团队还在过街位置判断中加入路线信息和额外校验,提高系统在实际道路中的可靠程度。
用户在后续研究中又提出了交通灯朝向和盲道识别等需求。团队继续根据这些意见更新 Explore 环境识别功能,目前公开版本已经加入盲道识别,并持续完善过街位置、交通信号和周围道路信息。目的地入口识别也成为后续研发的重要方向,希望进一步解决用户到达建筑附近后仍难以找到具体入口的问题。
无障碍交互设计
奥里导航从开发初期就针对 VoiceOver 等屏幕阅读器重新设计界面。应用减少对互动地图和复杂视觉控件的依赖,把路线步骤和状态信息直接转换成屏幕阅读器容易获取的文字结构。当前产品也继续适配 TalkBack 等屏幕阅读器,使不同平台上的视障用户能够完成目的地搜索和导航操作。
系统采用语音、音效和触感等多种反馈方式,并根据不同信息安排优先级。路线指令主要依靠语音播报,近距离障碍物采用音效和触感,较紧急的环境提示能够优先覆盖普通导航播报。宏观导航在后台持续运行,用户举起手机后,微观导航自动启用,并根据当前场景选择障碍物识别或过街辅助等功能,减少手动切换。
真实道路上的实地研究
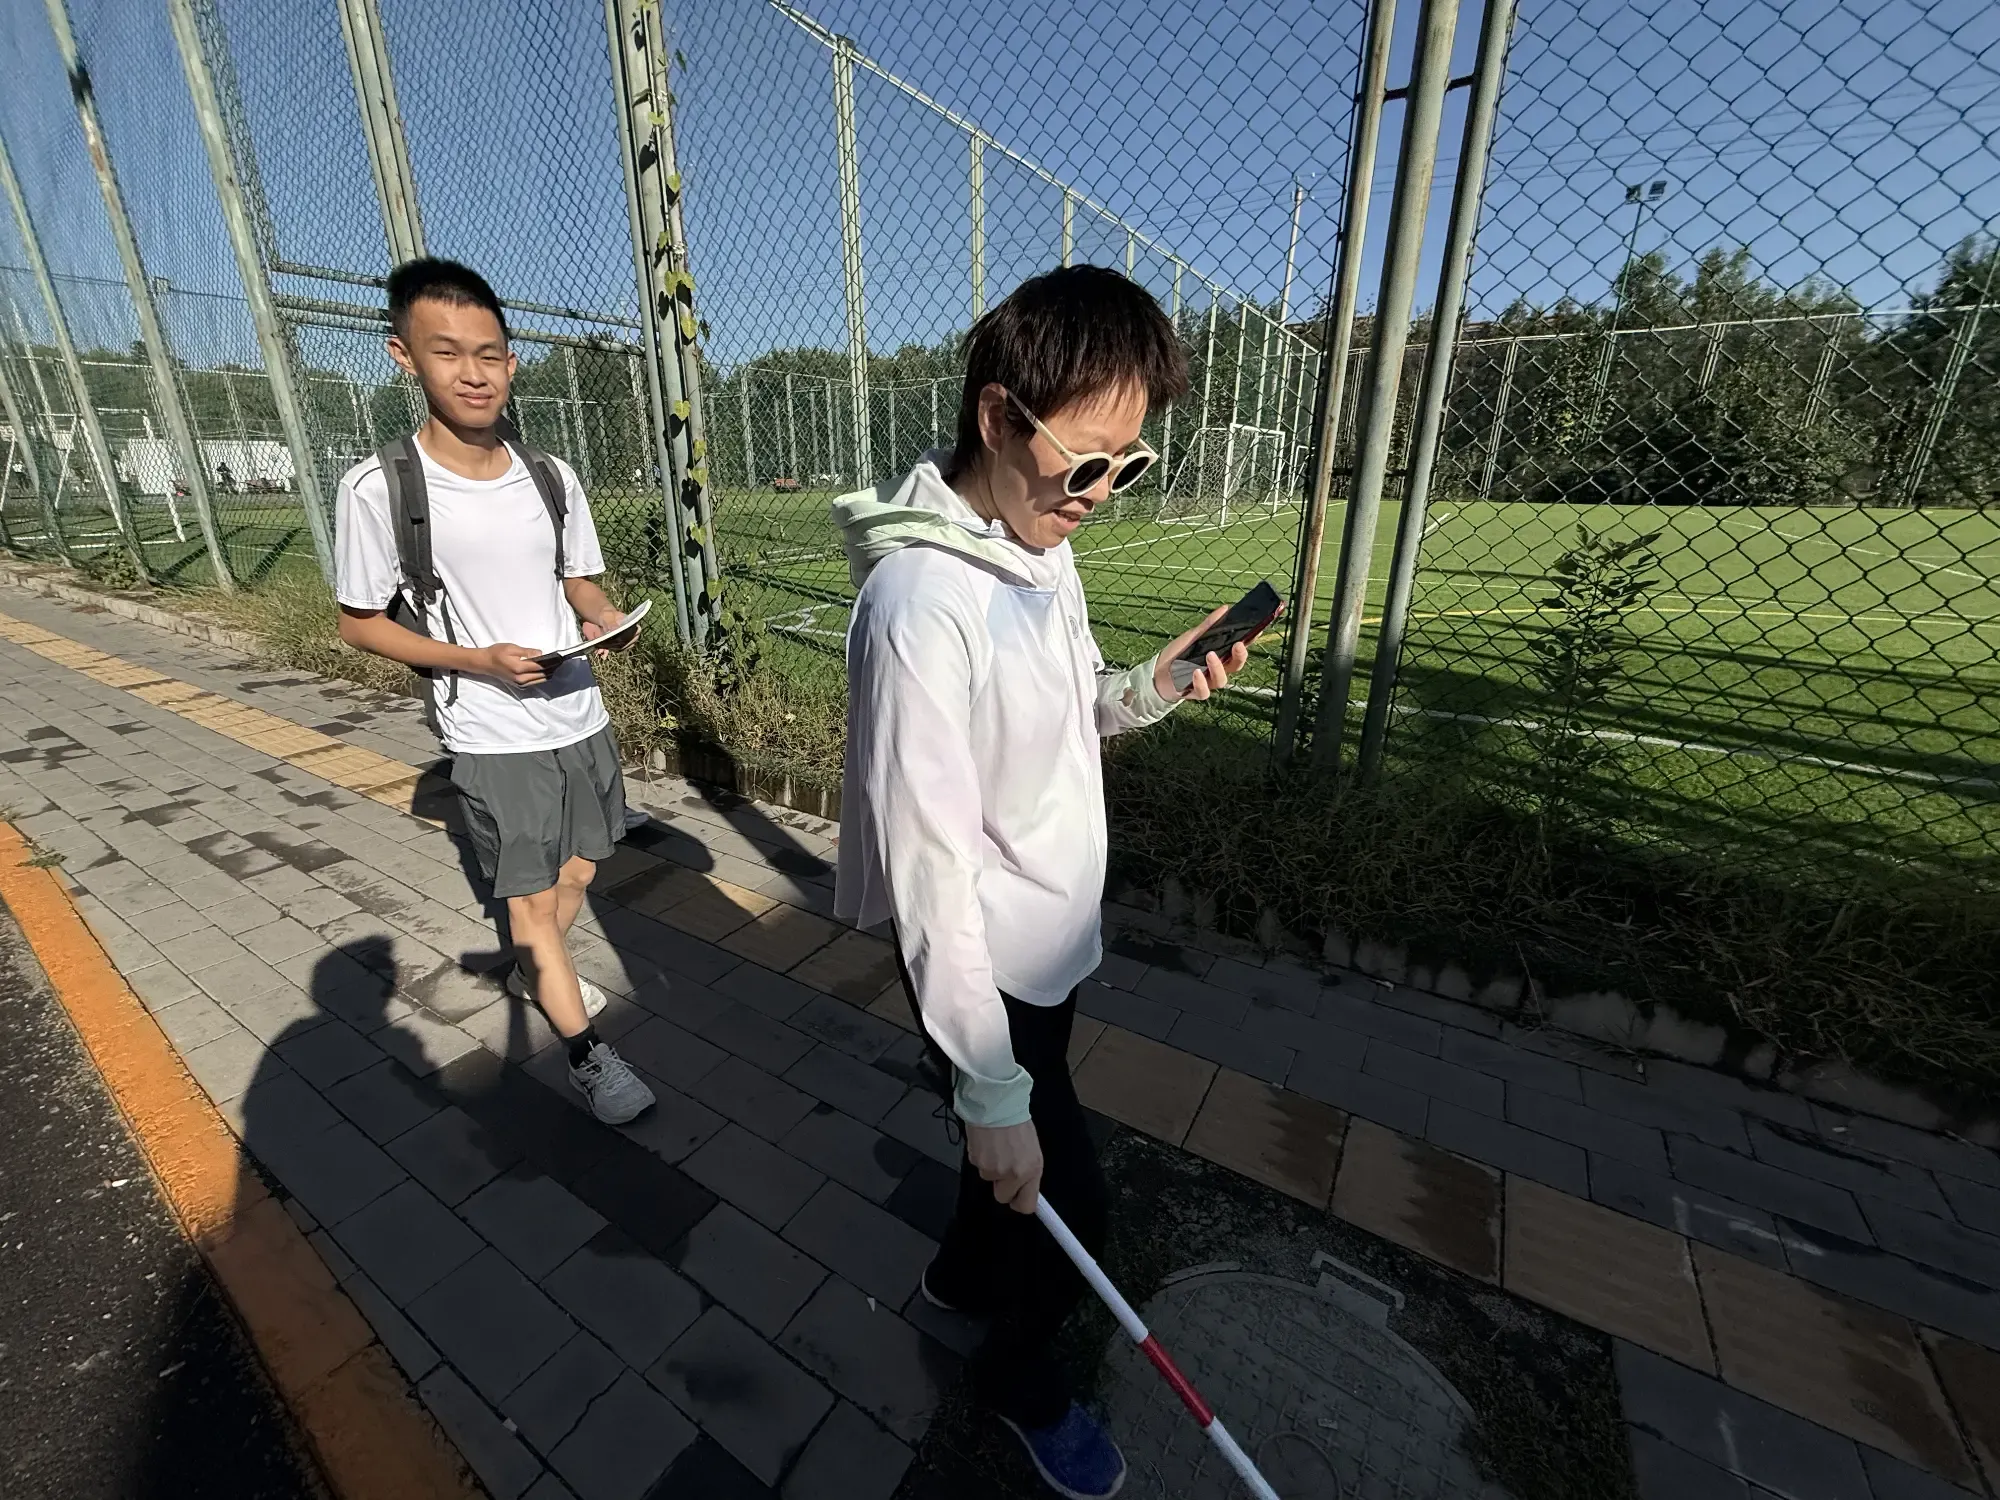
为了了解奥里导航在真实步行环境中的效果,团队于 2026 年 2 月在北京东坝开展了一项视障人士实地研究。研究经过学校相关伦理审查程序,共邀请 18 名成年视障人士参加,参与者年龄为 28 至 54 岁,均能够使用盲杖和手机屏幕阅读器。每位参与者在了解研究流程后提供知情同意,并获得相应参与补贴。
研究以奥里导航配合盲杖作为实验条件,并设置高德地图视障模式配合盲杖与仅使用盲杖两个对照条件。每位参与者分别完成 3 条条件接近的户外路线,每条路线长度约 200 米,均包含一个转弯和一个有交通信号的过街位置。团队采用拉丁方安排不同条件的体验顺序,减少路线熟悉程度带来的影响;正式开始前,参与者还获得 15 分钟时间熟悉手机、VoiceOver 以及两款导航应用。
研究记录了完成时间、犹豫次数、明显偏离路线次数和主观可用性等指标。团队把停留超过 3 秒记录为一次犹豫,把距离既定路线超过 2 米记录为一次明显偏离,同时保存方向提示和环境识别功能的实际使用情况。研究结束后,参与者填写 System Usability Scale 可用性量表,并回答自己最满意的功能、遇到的问题以及希望增加的功能。开放式反馈由两名成员分别编码,再共同整理主要意见。
研究结果显示,使用奥里导航时,参与者平均用时为 297.48 秒;使用高德地图视障模式时,平均用时为 339.34 秒。奥里导航平均减少 41.87 秒,约缩短 12%,差异达到统计显著水平。仅使用盲杖时的平均完成时间为 367.64 秒,奥里导航相比这一条件平均减少 70.17 秒。
在犹豫次数方面,使用奥里导航时平均为 3.72 次,比高德地图条件平均减少 2.94 次,比仅使用盲杖平均减少 2.39 次,两项比较均达到统计显著水平。项目后续对外发布的数据将这一变化概括为犹豫次数减少约 44%。明显偏离路线方面,奥里导航条件平均为 1.22 次,各条件之间没有出现统计显著差异,说明参与者在提高行进效率的同时,路线偏离情况保持在相近水平。
在主观可用性方面,奥里导航的 SUS 平均得分达到 85 分,高德地图视障模式为 42.92 分,两者平均相差 42.08 分。参与者普遍认可点钟方向、屏幕阅读器界面和自动切换等设计,同时提出盲道识别、交通灯朝向和目的地入口等改进方向。部分建议随后已经进入正式版本,其他需求则继续作为后续开发内容。
项目推广与社会影响
2025 年 9 月,奥里导航公开版本进入 iOS App Store。上线后的第一个月,项目获得来自中国、荷兰、英国、埃及和美国的 334 名用户。随着版本继续更新,奥里导航的用户数量逐步增长,目前已经超过 700 人。项目随后也扩展至 Android 平台,使更多用户能够参与实际使用和反馈。
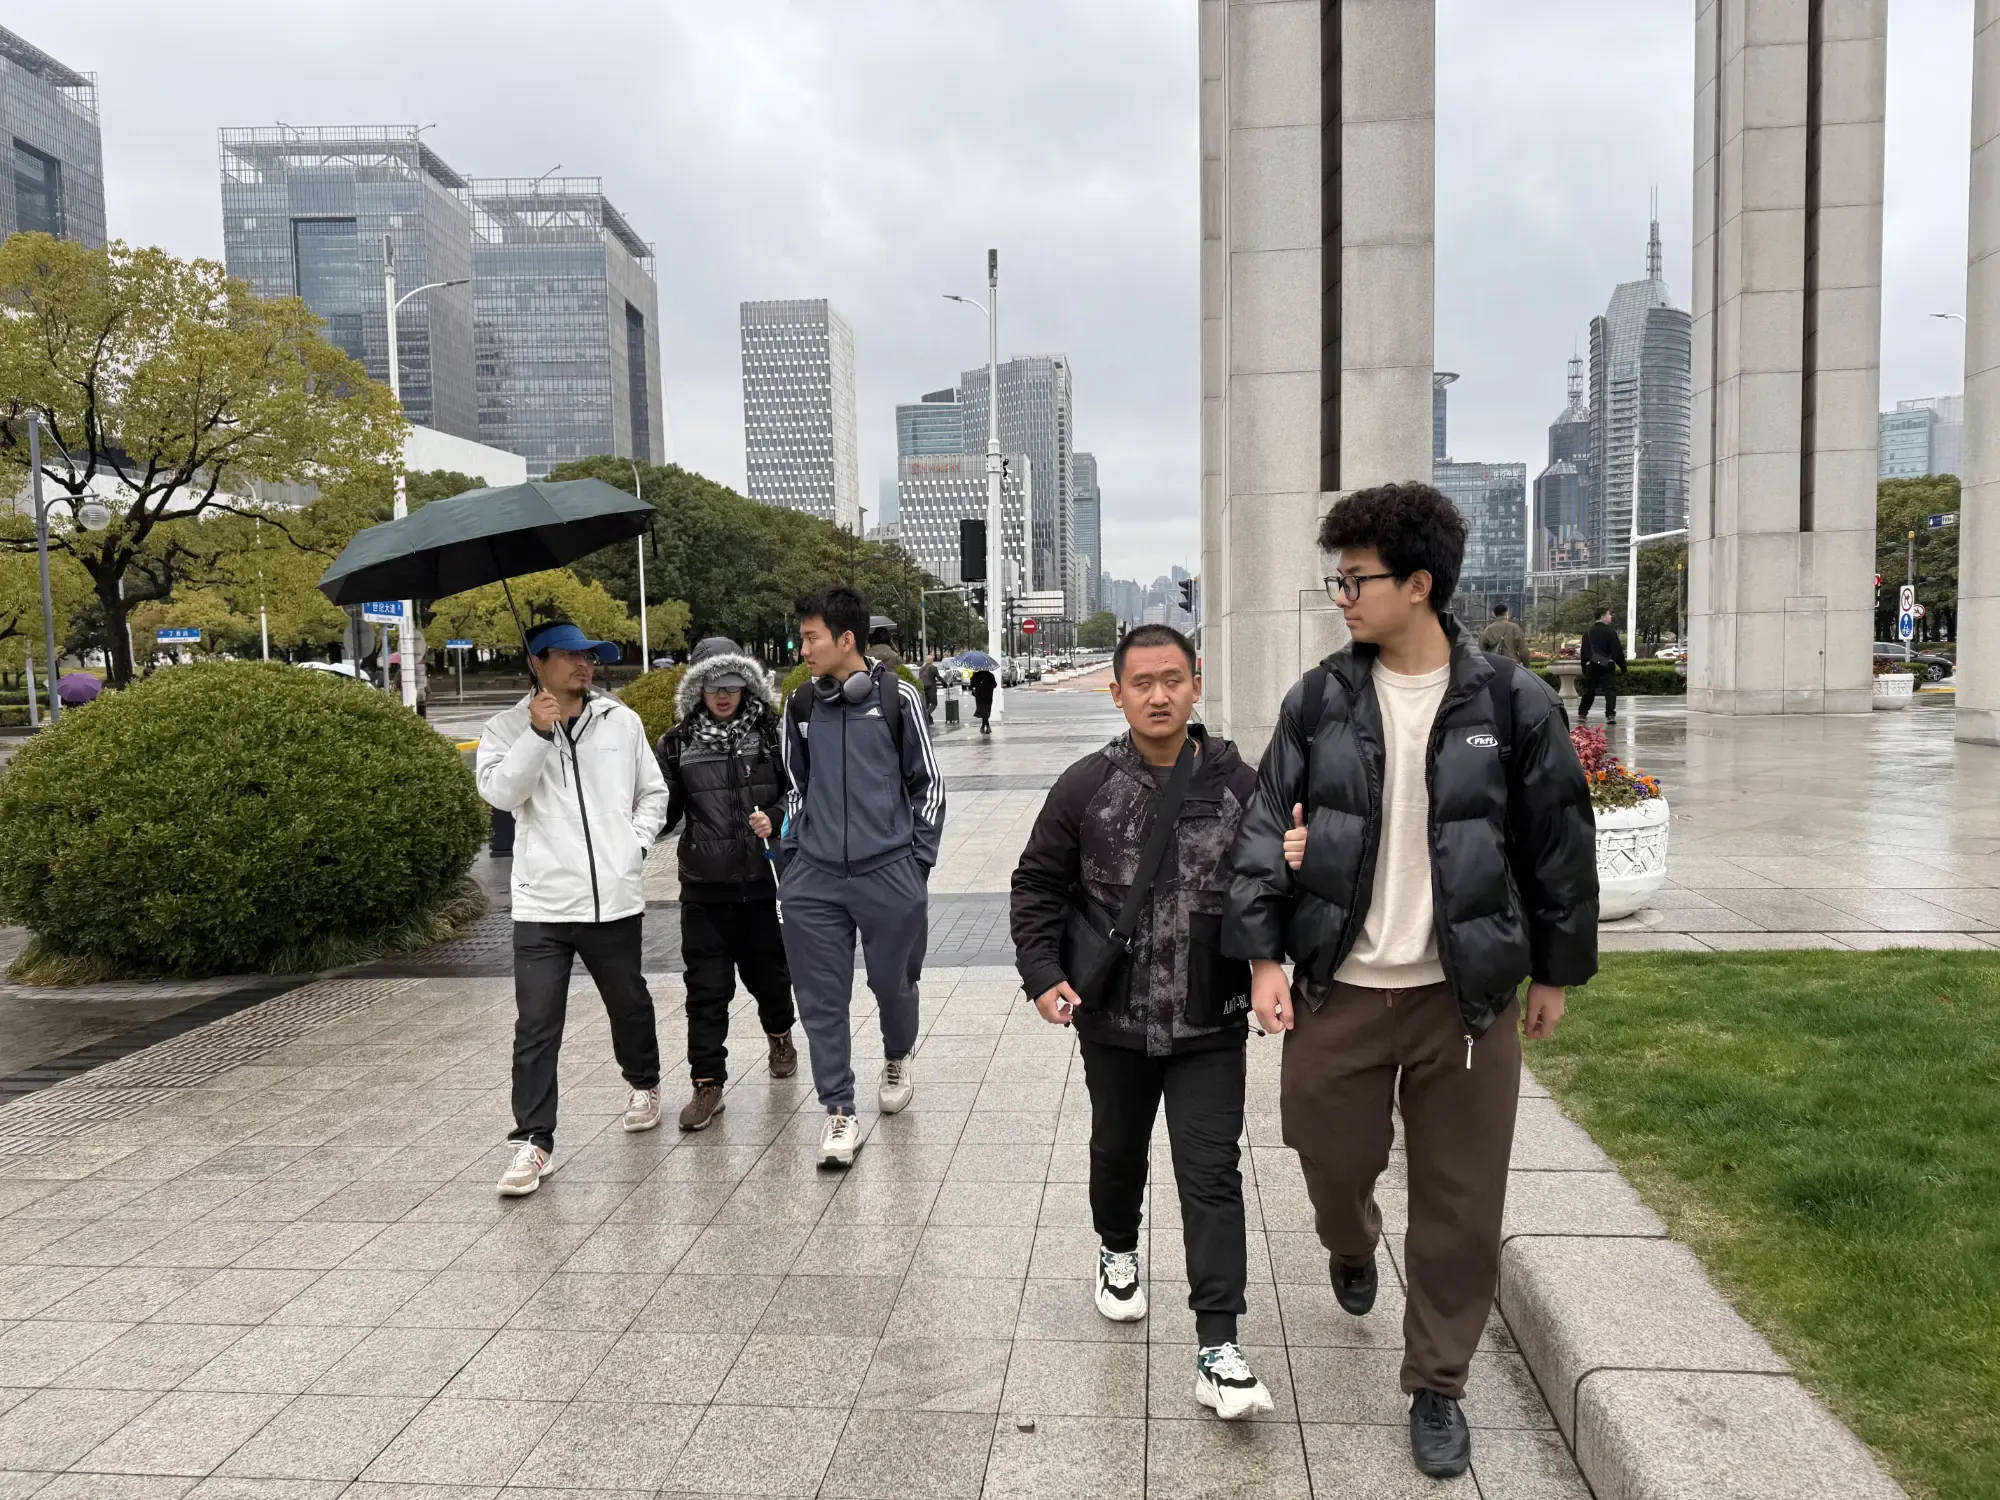
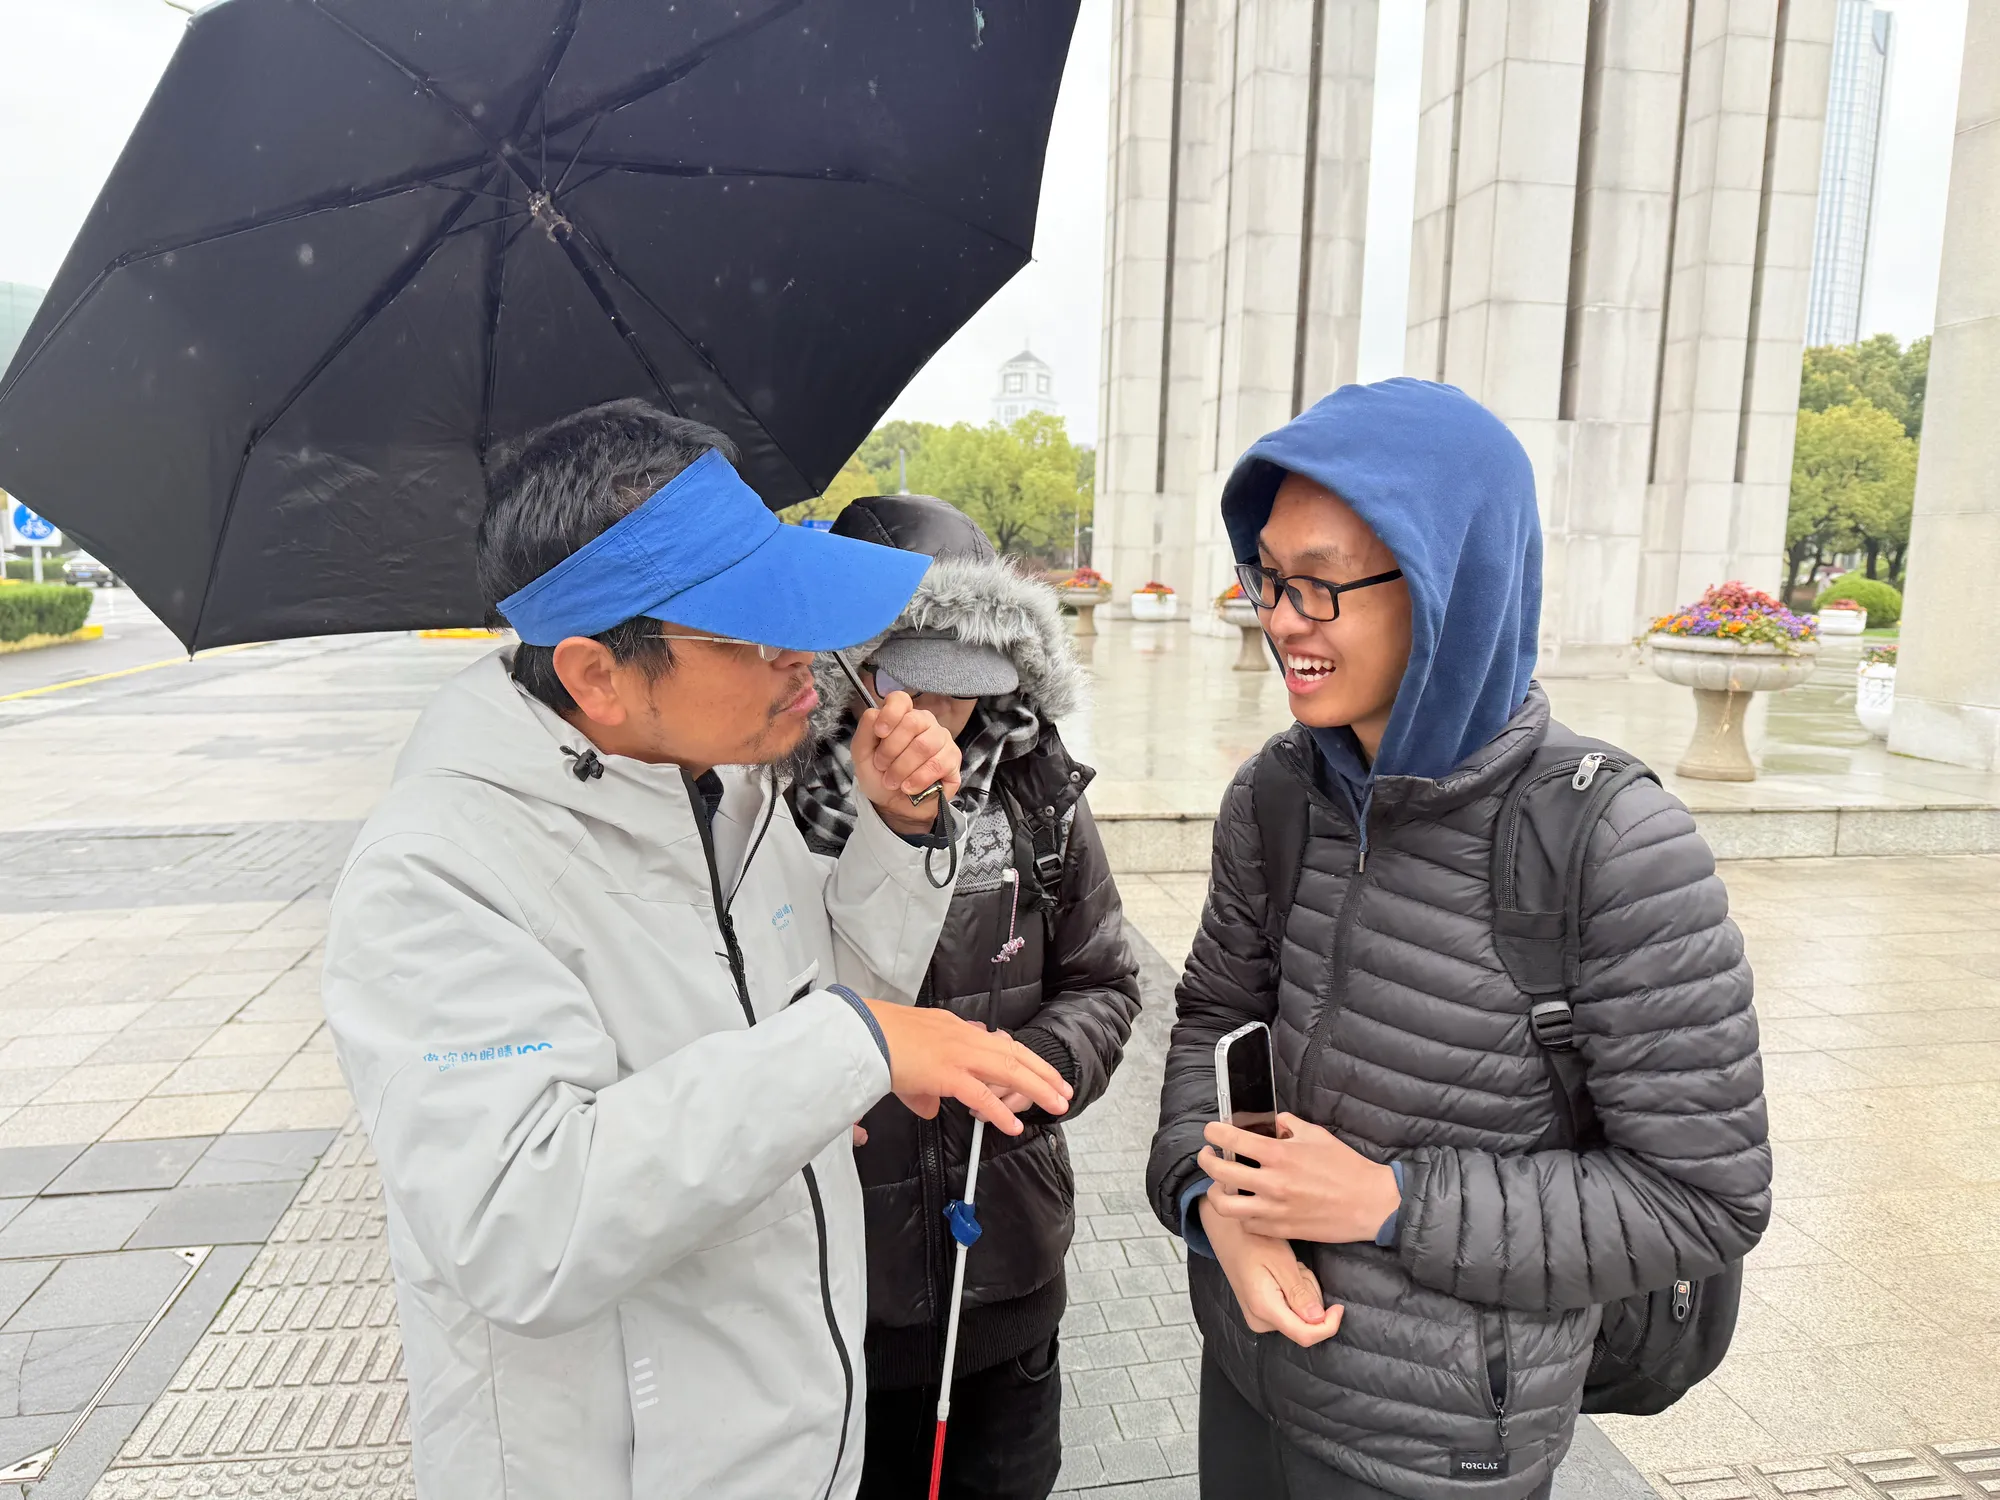
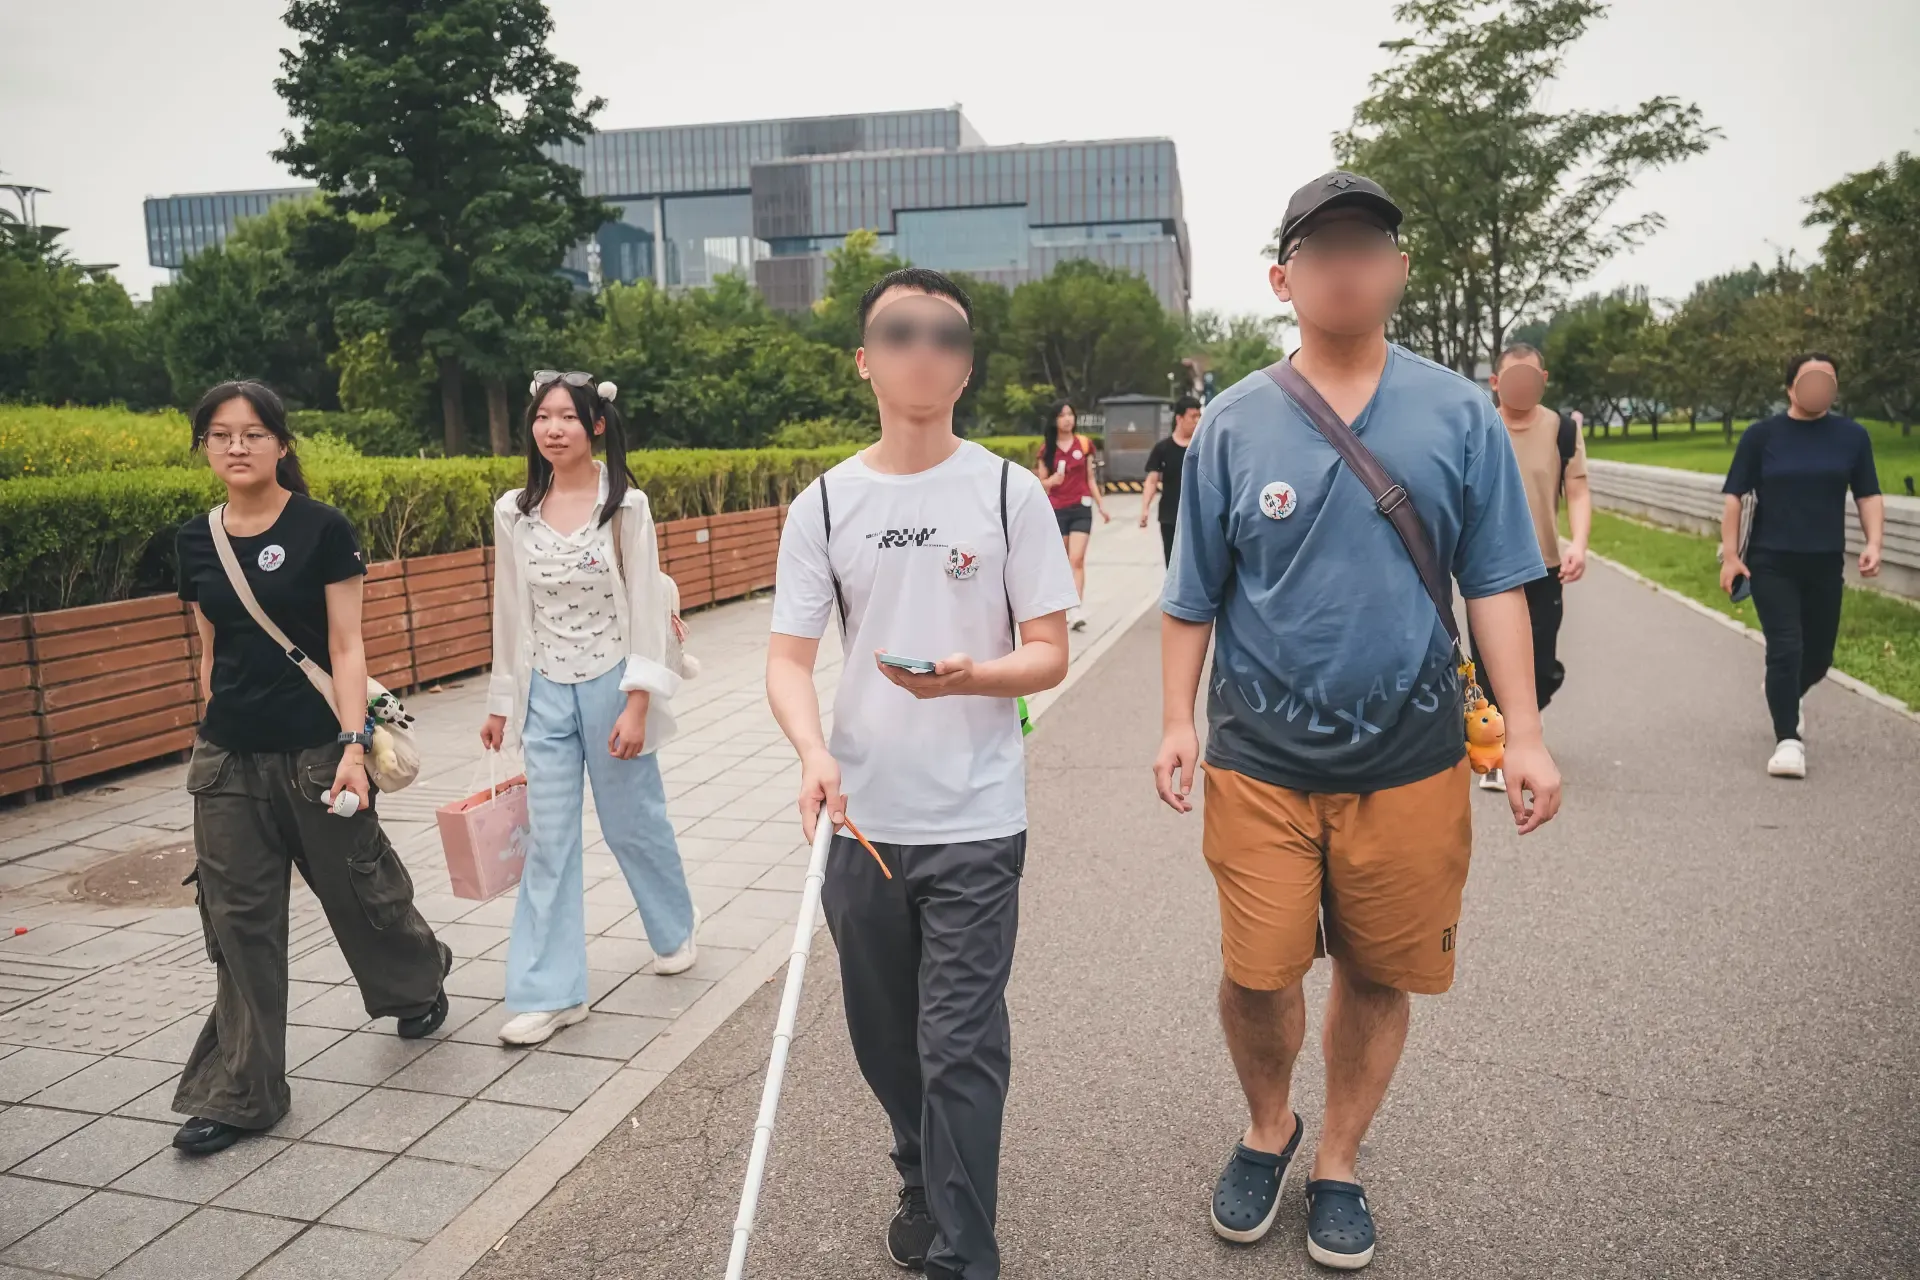
除了线上使用,团队还持续通过线下活动了解不同道路环境中的导航需求。项目与鹤群公益等组织开展交流,并在视障人士与志愿者共同参与的户外活动中观察软件表现。实际出行中出现的临时施工、入口位置变化和地图信息滞后等问题,为后续功能开发提供了新的方向,也促使团队进一步关注动态道路信息和目的地最后一段导航。
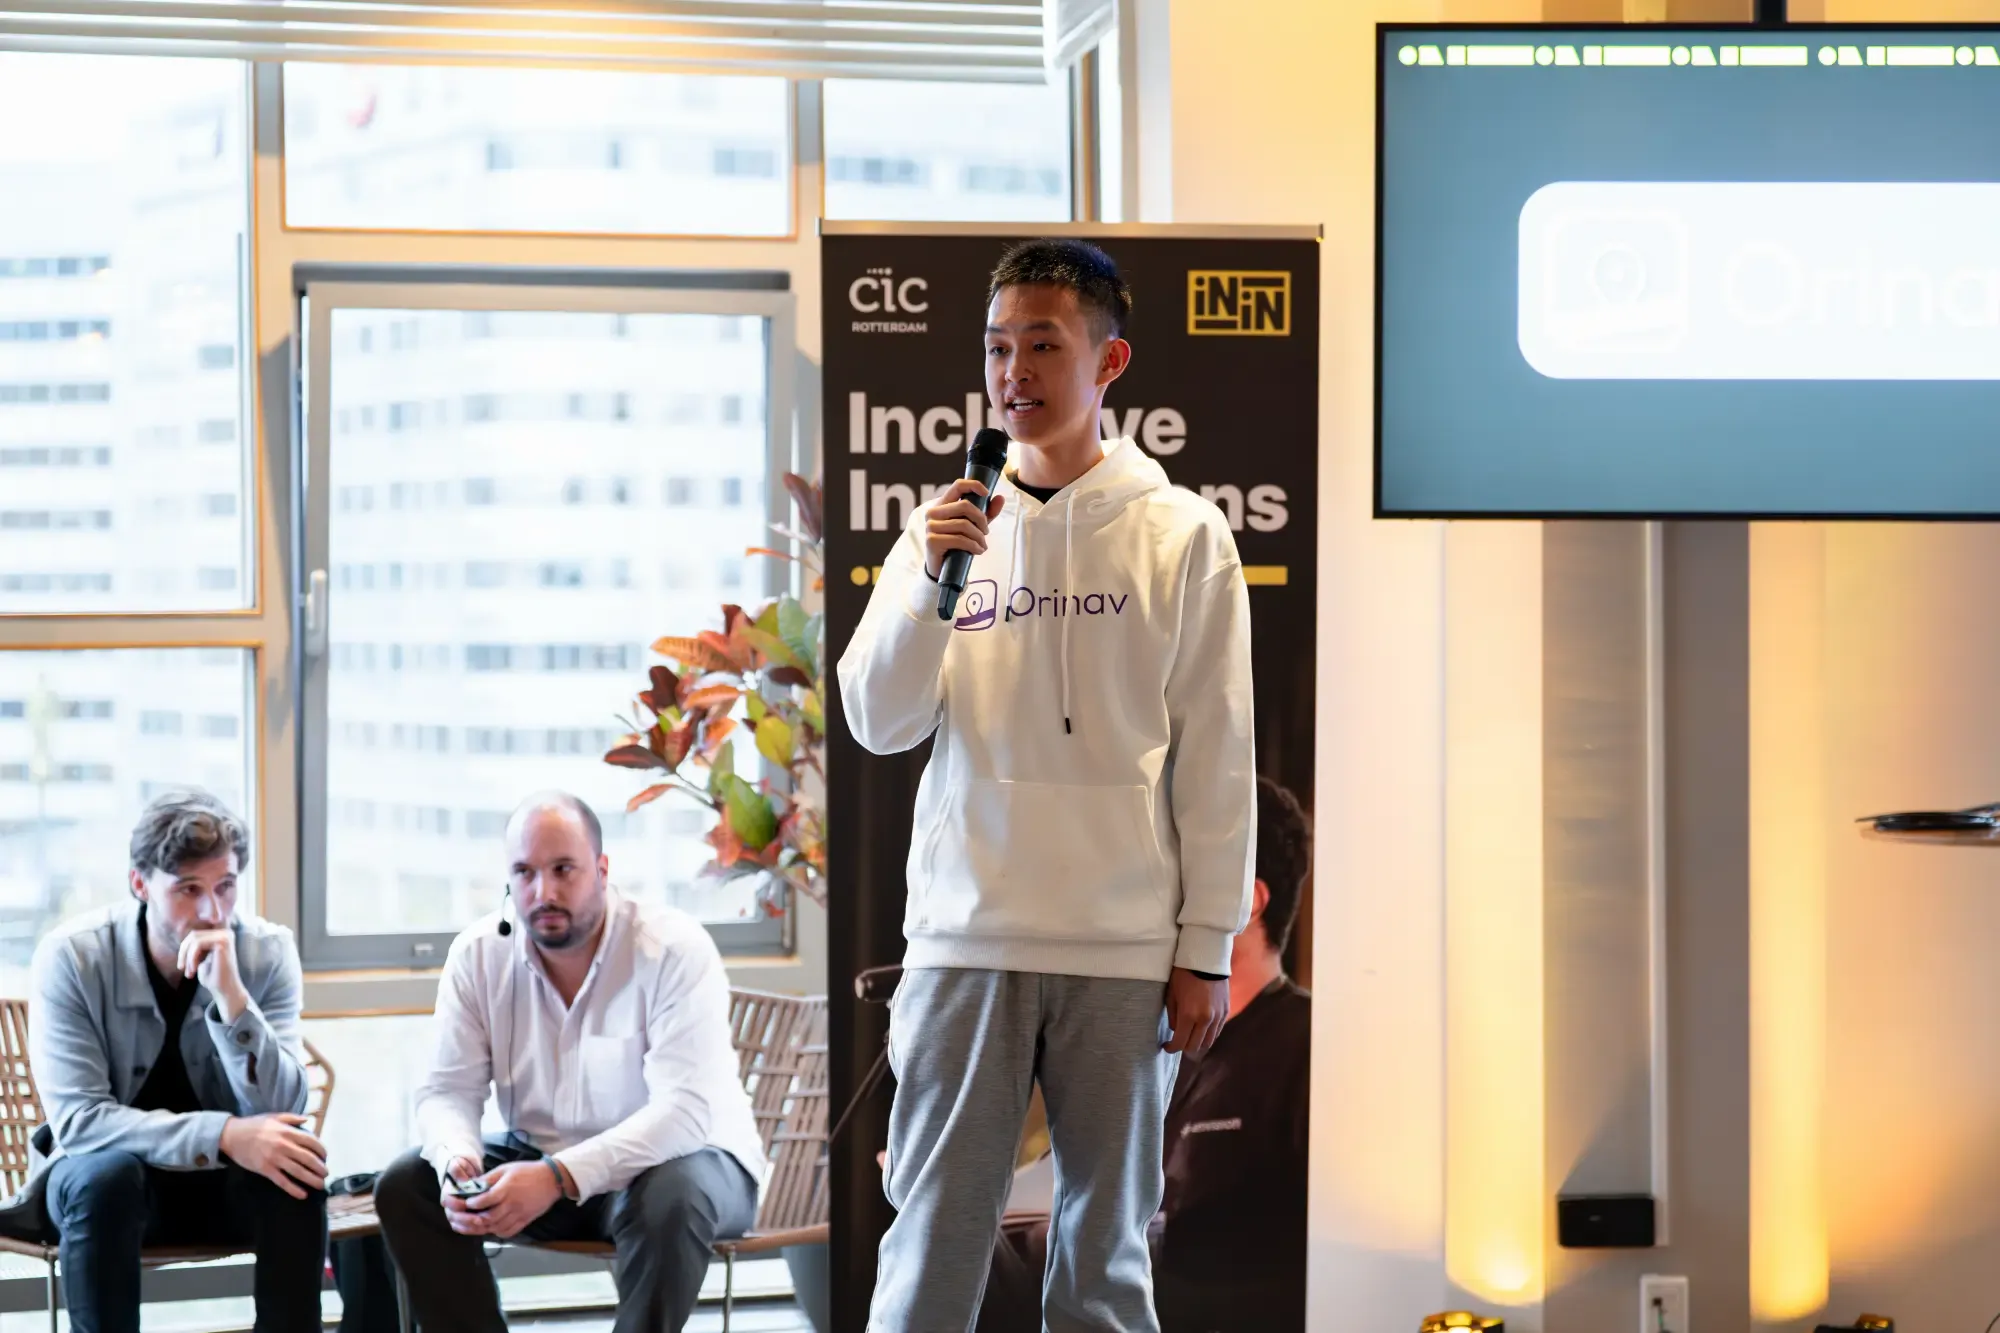
2025 年,奥里导航受邀参加由 Envision 举办的 Inclusive Innovations 2025 无障碍行业活动,并前往荷兰进行现场展示,是当届现场由高中生团队开发的项目。团队在活动中与 Envision、TouchPulse、Sensotec 等无障碍技术机构和企业交流,并根据行业从业者的意见继续完善产品。项目也曾在北京中学构建未来理想学校学术研讨会等校内外活动中进行分享,让更多师生和教育工作者了解视障导航技术与无障碍设计。
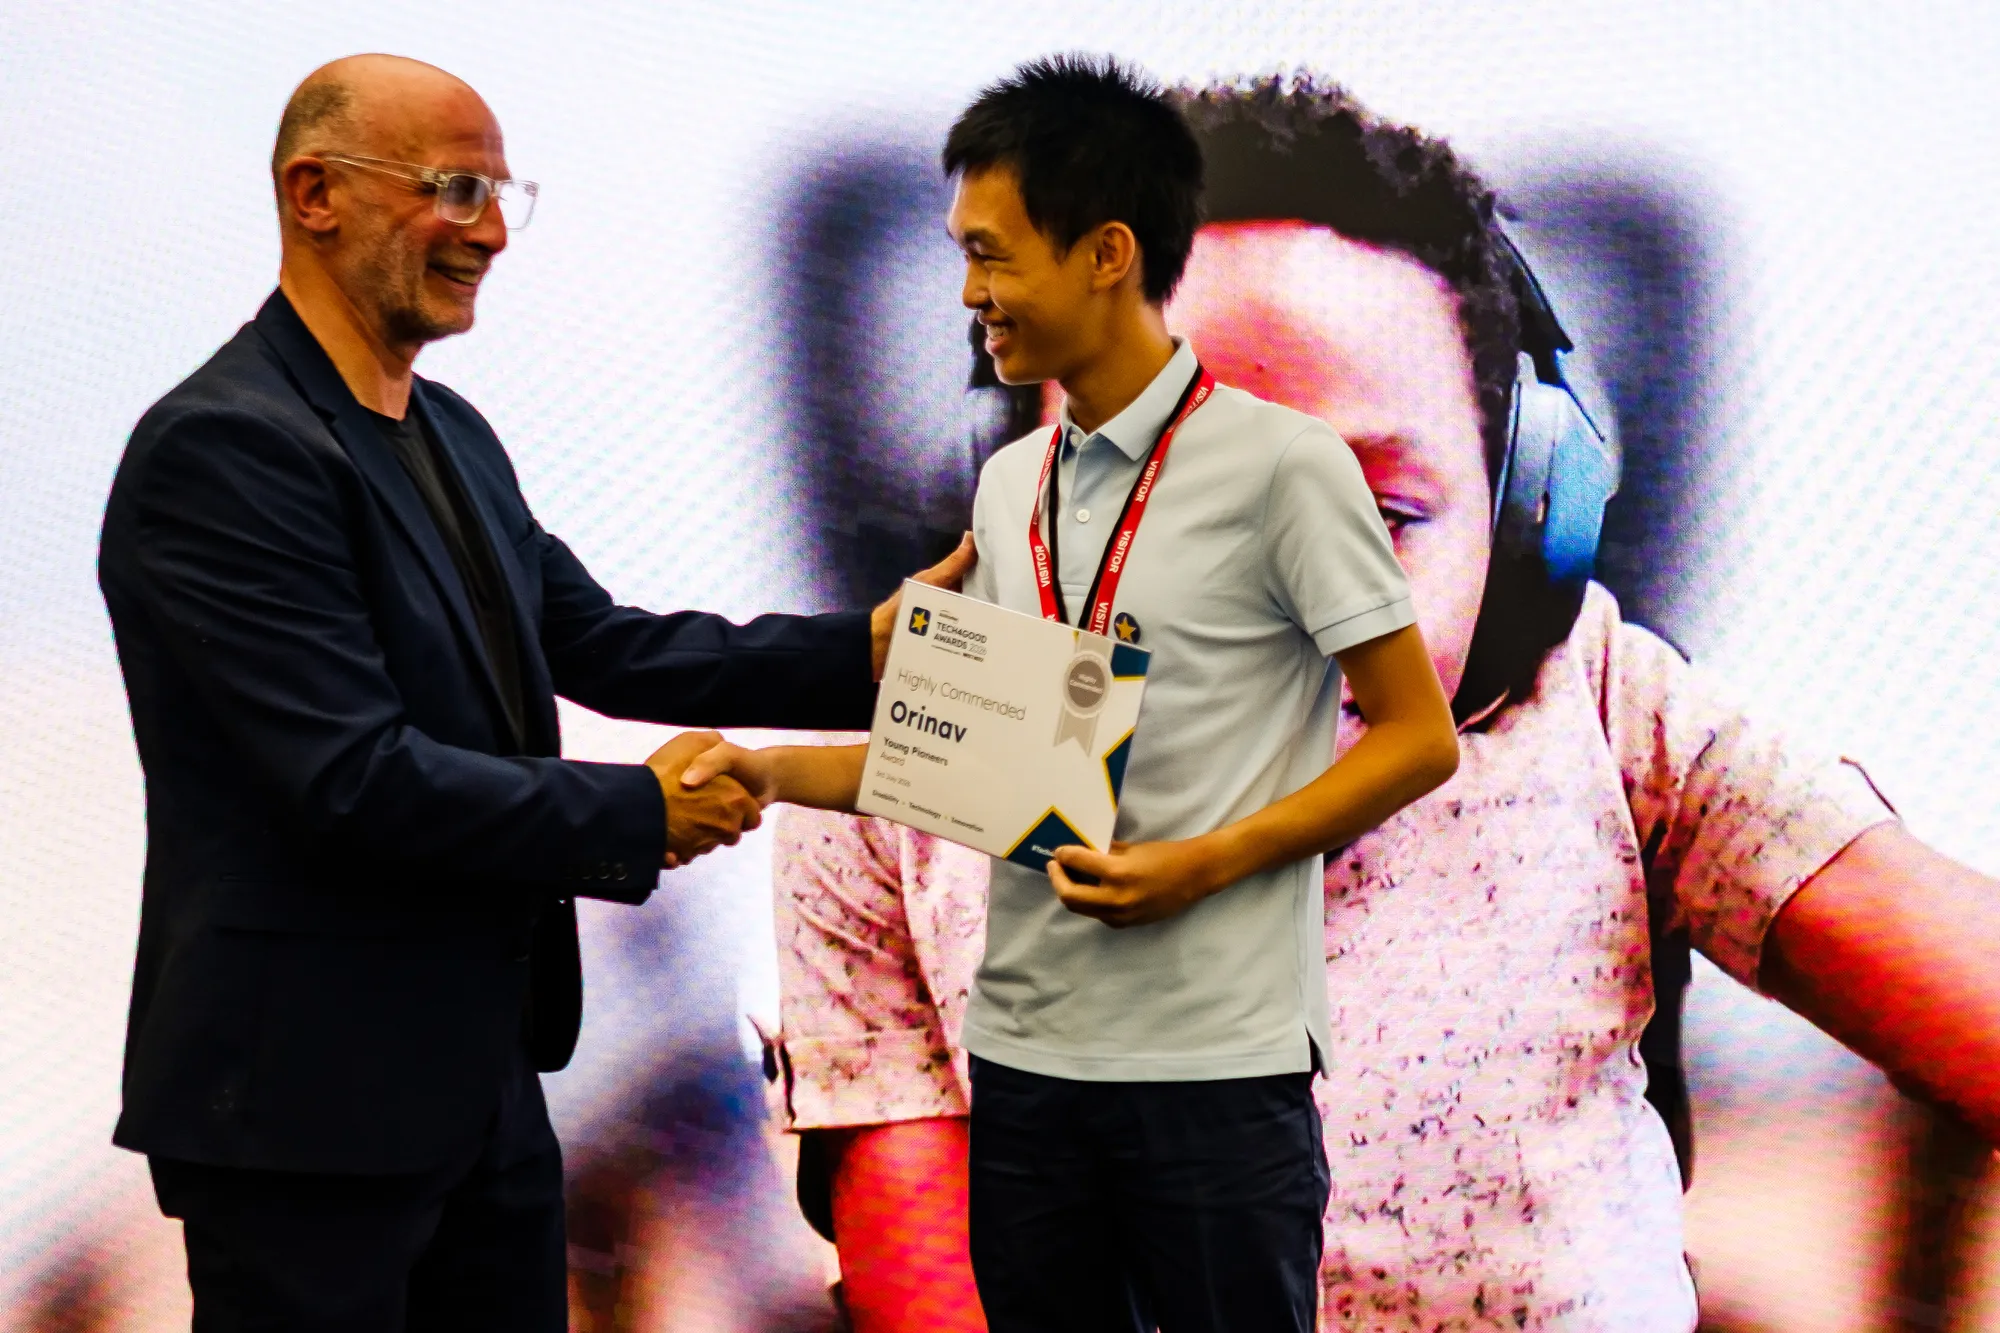
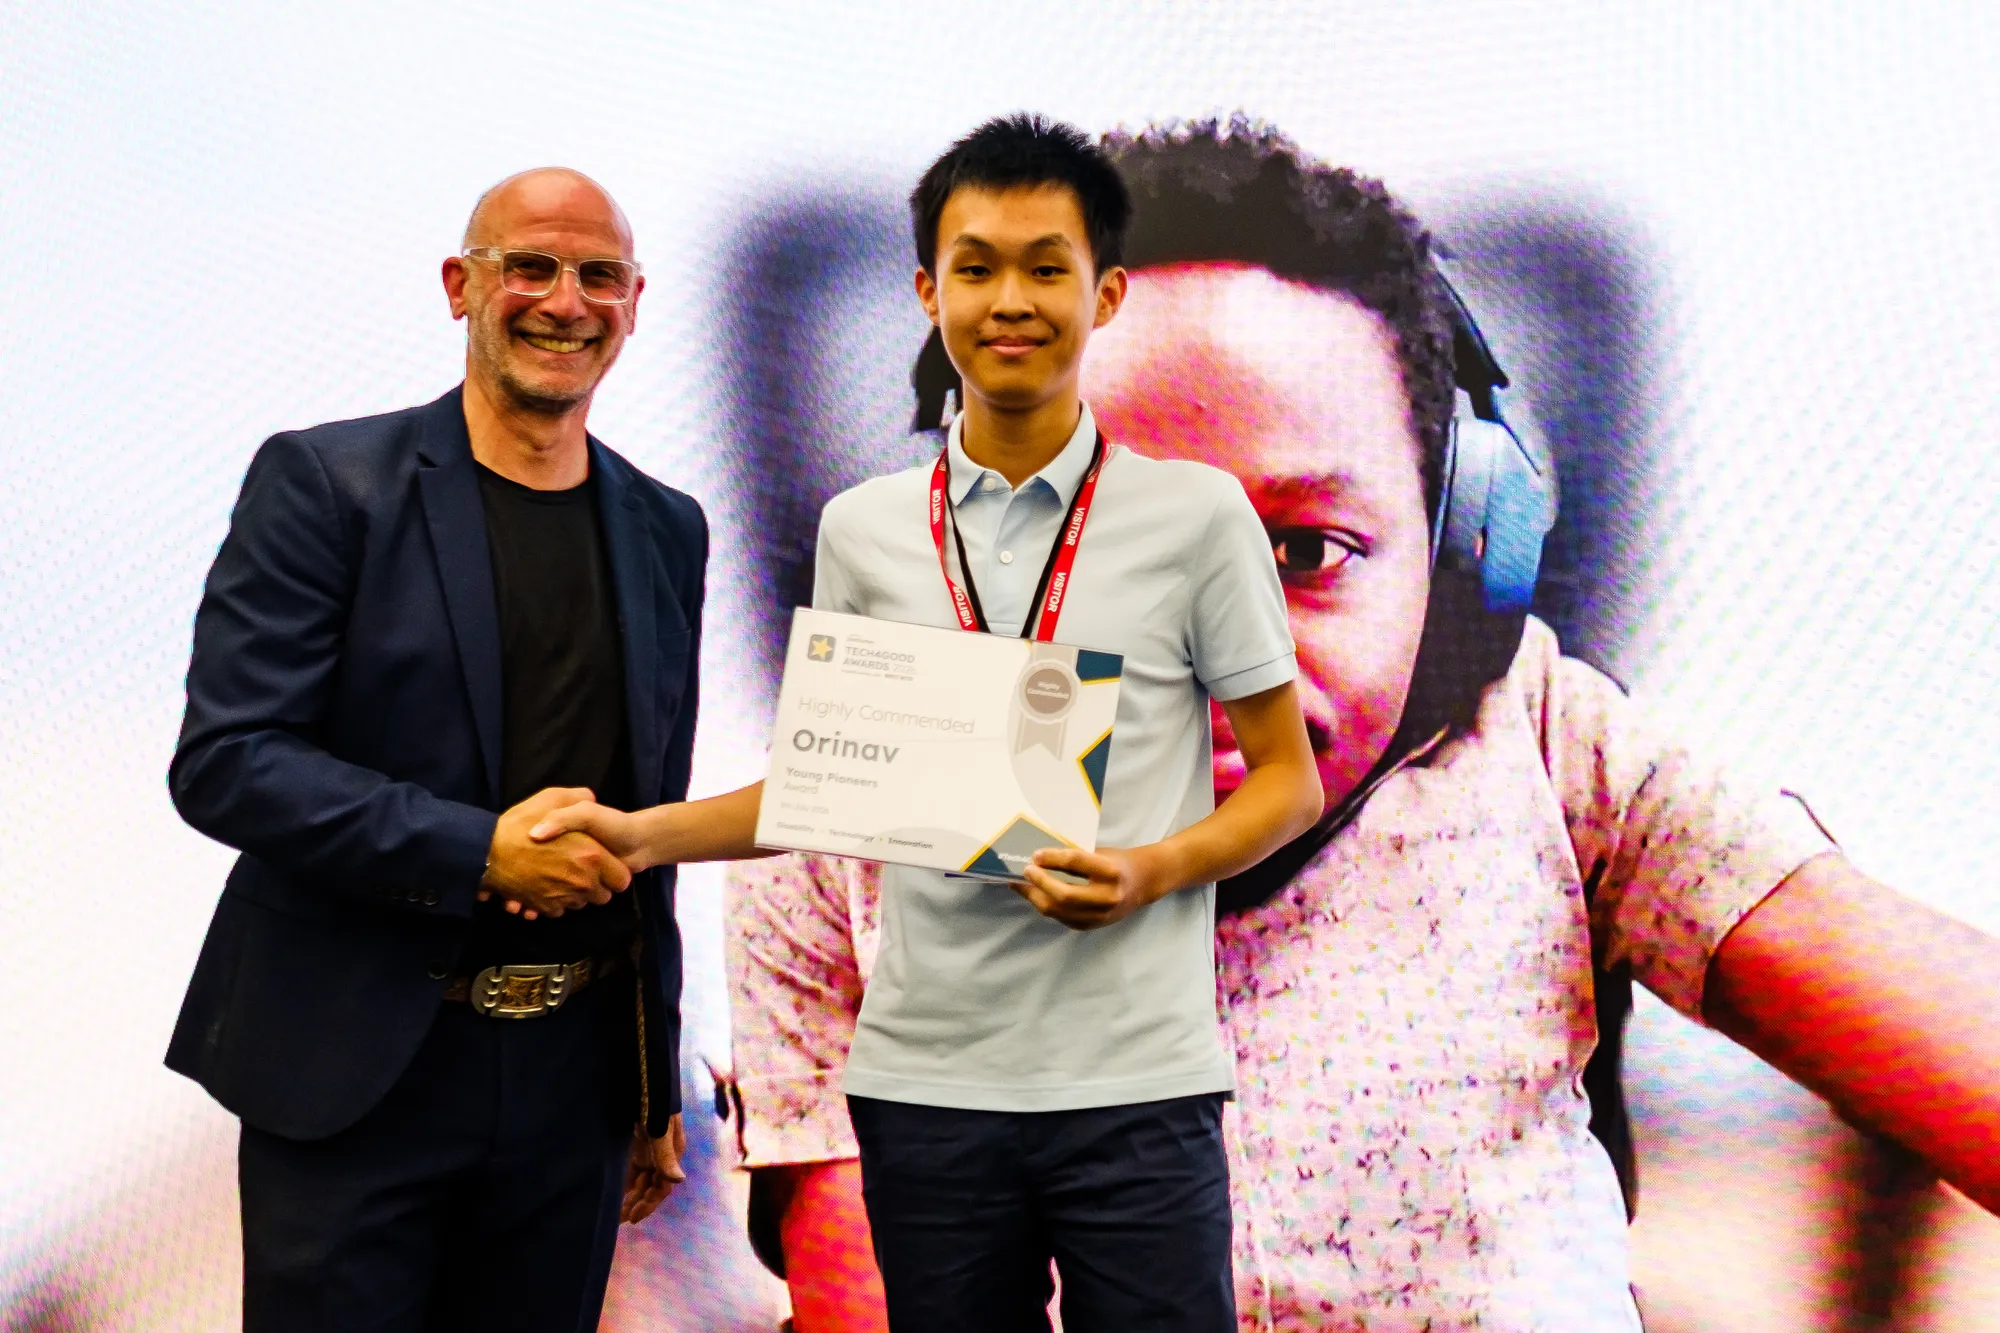
奥里导航还先后获得 Conrad Challenge China Silver Medal、清华大学无障碍相关项目荣誉,并于 2026 年获得 AbilityNet Tech4Good Awards Young Pioneer 类别 Highly Commended。项目的研究和研发过程也受到《新京报》及北京广播电视台《都市晚高峰》等媒体报道。团队还把系统设计和实地研究整理成论文 Orinav: A hybrid mobile outdoor navigation application for people with visual impairments,对项目的技术方案、研究方法和用户数据进行进一步总结。
项目成效与未来发展
从最初的 Beacon 原型到今天的奥里导航,项目已经持续研发近两年。团队从文献研究和用户访谈出发,逐步完成路线导航、环境识别和无障碍交互设计,并把软件带到真实道路中进行研究。18 名视障参与者的实地数据表明,奥里导航能够缩短导航时间,减少行走过程中的犹豫,并显著提高主观可用性;公开版本发布后,来自多个国家的用户反馈又为项目提供了更丰富的实际使用经验。
下一阶段,团队将继续完善交通灯朝向、目的地入口识别和道路环境信息,并在更长、更复杂的路线中开展实地研究。项目也将继续扩大不同年龄、不同视力状况及不同导航经验用户的参与范围,同时加强与视障人士组织、无障碍研究机构、地图与技术企业及相关公共部门的合作,使导航功能能够更及时地反映真实道路情况。
奥里导航希望继续从视障人士每天都会遇到的具体问题出发,把用户反馈纳入每一次功能更新。随着路线数据、环境识别和无障碍交互不断完善,项目将继续探索智能手机在视障人士独立出行中的应用,让更多用户能够获得清晰、及时且适合自己使用习惯的导航信息。